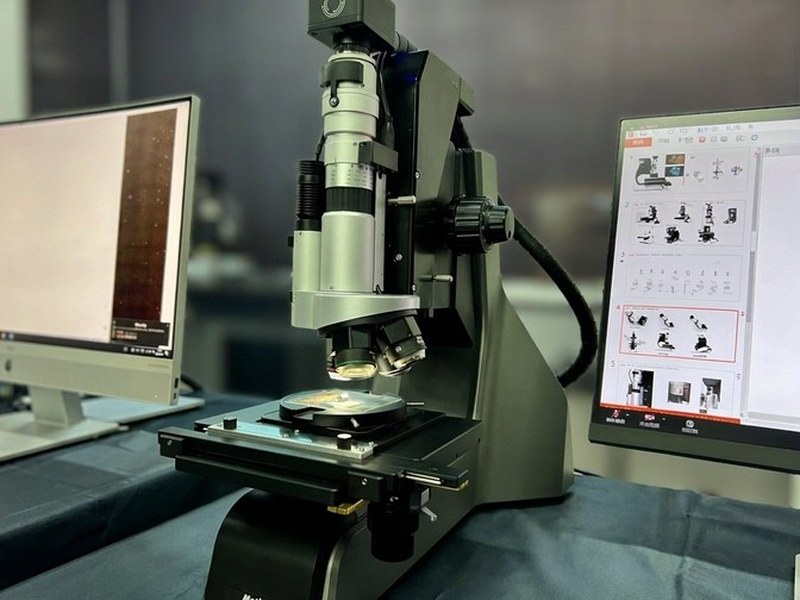
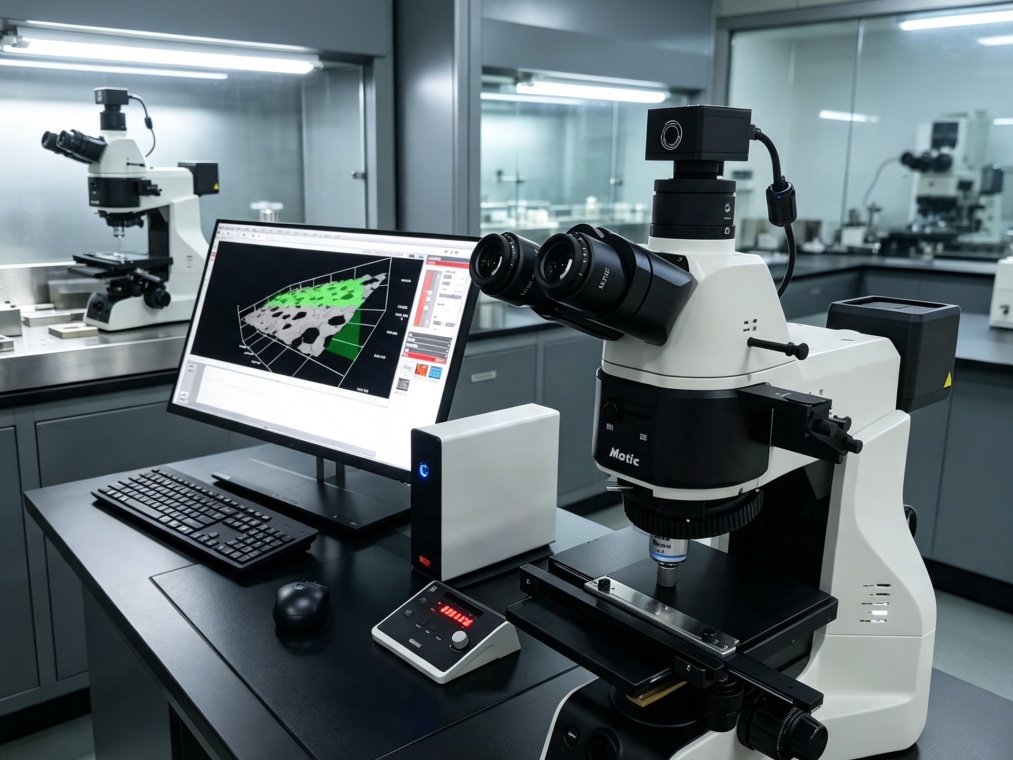
景深不够,是工业检测最被低估的麻烦:超景深显微镜怎么把高低不平的样品一次拍清
光学显微镜有个反直觉的规律:倍数越高,能看清的深度越浅。
100× 物镜的景深只有一两微米。铸件表面的一个砂眼、断口上的一道韧窝、焊点里的一个气孔,上下落差往往几十微米——调一次焦,只有薄薄一层是清楚的。
这就是工业检测里最常被低估的麻烦:不是看不见,是看不全。
一、景深和分辨率,本来是一对矛盾
景深与数值孔径成反比。想让图像更细,就得开大孔径;孔径一大,景深立刻变浅。
普通显微镜的应对办法其实只有三条:
缩小光阑。景深变深,但分辨率下降,等于白买高倍物镜;
倾斜样品。一次只能对上一部分,斜坡上永远有虚的地方;
拍多张再叠。手动转焦轮拍十几张,再用软件叠加——费时,而且难对齐。
前两条是妥协,第三条方向对了但太依赖人。真正被行业接受的做法,是让机器按固定步距一层层拍,再逐像素挑出最清楚的那一层。
二、景深合成到底怎么做的
原理不复杂:Z 轴按微米级步距移动,每移一步拍一张,得到一组不同焦面的图。然后对每一个像素位置,比较这一叠图里哪一张最锐利——通常用梯度或拉普拉斯算子判断——把这个像素取过来。
最终得到一张每一处都在焦内的图,这就是景深拓展,业内常写成 EDF。
关键在两个细节。
步距要小到不丢层。步距太大,两层之间的细节就直接漏掉了。
对齐要稳。几十张图叠加,只要 XY 方向有偏移,边缘就会糊。所以载物台和 Z 轴最好由同一套机构驱动,光靠图像配准兜底并不可靠。
一台好的超景深系统,从采集到融合到三维建模应该是一键完成的。人工介入越多,结果越不一致——不同人拍同一件样品出来的图不一样,这在来料检验和供应商争议里是致命的。
三、哪些样品值得上这套设备
判断标准很简单:样品在观察区域内的起伏,远大于显微镜的景深。
典型的有:
铸件与压铸件:砂眼、缩孔、冷隔;
断口分析:韧窝、解理台阶、疲劳辉纹;
焊点与电路板:焊球高度、虚焊、镀层厚度;
注塑与冲压件:毛刺、拉伤、缩痕;
增材制造件:层纹、球化、支撑残留;
电池极片与隔膜:涂层厚度、颗粒团聚。
还有一类场合容易被忽略:需要测高度的时候。三维建模之后,高度、体积、夹角、粗糙度都能直接量出来。看到了和量出来了是两件事,很多检测报告卡在后者。
四、选型真正该问的四件事
第一,放大范围怎么覆盖。单镜体从几十倍做到几千倍、中间不断档,比配一堆物镜实用——变倍过程不用换镜头,找目标快得多。
第二,工作距离够不够。高倍必然牺牲工作距离,同一系列里 100× 可能只有 3 毫米,而 30× 有 10 毫米。如果样品有高度、要斜着打光、或者要伸进夹具里看,工作距离比倍数重要。
第三,Z 轴精度。电动 Z 轴的分辨率决定景深合成能不能分层,0.1 µm 是当前主流水平;同时要看重复精度,重复定位不准,多层叠加就会错位。
第四,照明方式。金属、镀层、玻璃这类高反光样品,只有环形光是不够的。同轴光看镜面、暗场看划痕、片射光看表面纹理,再加上高动态范围把高光和暗部同时拉回来——这决定了你能不能看清,而不只是看清多少。
五、两个常见误区
一个是把超景深当高分辨率。这是两件事:景深解决看得全,分辨率解决看得细。设备通常两样都要有,但优先级取决于你的判定标准。
另一个是只看总放大倍数。总放大等于光学倍率乘数字放大,数字放大不增加任何信息,把 500× 的图放到 2000× 只是变大了。真正该看的是物镜的数值孔径和相机的像素密度。
结语
工业检测的痛点很少是看不见,更常见的是看见了却说不清——说不清多深、多大、多粗糙。景深合成把这件事从凭经验判断变成有数据可查,这才是它值钱的地方。